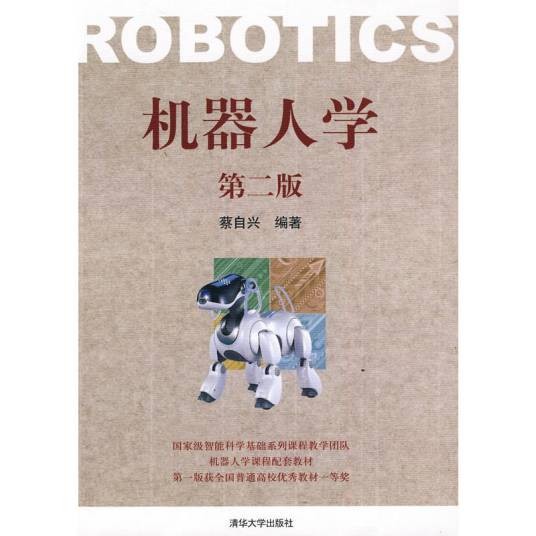
《机器人学(第二版)》由蔡自兴编著,2009年9月由清华大学出版社出版,是机器人学领域的系统性教材。该书在首版基础上重构内容框架,整合机器人学理论与技术应用的最新研究成果,适配高等院校教学与科研需求 。
全书共12章,涵盖机器人数学基础、运动学建模、动力学分析、控制方法与感知系统三大模块,增设"机器人传感器"独立章节强化感知技术论述。内容体系从机械结构延伸至智能系统,新增轨迹规划与路径规划领域原创成果,包括基于近似Voronoi图、模拟退火算法及免疫进化学习的路径规划方法。教材通过工业机器人应用实例解析理论实践结合,每章配备习题与英汉术语对照表,满足多层次教学场景需求 。
想要了解更多“机器人学(第二版)”的信息,请点击:机器人学(第二版)百科